英飞凌瞄准人形机器人手部半导体市场,推出MCU与触觉传感器方案
来源标题:Infineon Targets Semiconductor Market for Humanoid Robotic Hands
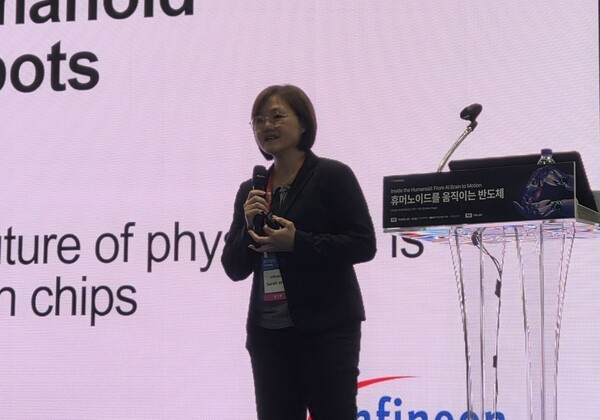
英飞凌宣布进军仿人机器人手部半导体市场,依托其在工业和汽车半导体领域的技术积累,提供微控制器、功率半导体和触觉传感器。公司代表Sarah Wu在首尔SEDEX 2026展会上介绍了这些用于机器人手部电机控制与触觉感知的解决方案。机器人手部需精确独立控制每根手指和关节,并根据抓取物体调节力度,是仿人机器人最难开发的部件之一。
以下正文由 AI 翻译自 Hacker News 最新(原文版权归原站所有),可能存在偏差,重要内容请以原文为准。
英飞凌正瞄准机器人手这一人形机器人的关键部件市场,依托其在工业和汽车半导体领域的专长切入。其核心产品包括微控制器(MCU)、功率半导体和触觉传感器。
在10月16日于首尔COEX与2026年半导体展览会(SEDEX)同期举行的“构建人形机器人的半导体”会议上,英飞凌代表Sarah Wu介绍了该公司面向机器人的半导体解决方案。
人形机器人的手必须像人手一样抓取和操作物体。每根手指和每个关节都需要精确、独立的控制,同时抓取力必须根据所处理的物体进行调整。过大的力可能损坏易碎物品,这使手成为人形机器人中最难开发的部件之一。
机器人手需要电机控制和触觉传感技术。电机控制MCU和驱动器负责驱动手指关节,传感器则检测手指位置以及抓取物体时施加的力。这些正是英飞凌通过其工业和汽车半导体产品所支持的技术。
机器人手控制架构分为三类:集中式、混合式和全分布式。英飞凌解释说,架构取决于手的自由度,即机器人能够独立控制的关节运动数量。自由度越高,动作就越接近人手。该公司表示可以支持全部三种架构。
触觉传感依赖磁性、压力和电容式传感器。安装在指尖的三维(3D)磁性传感器和压力传感器测量手接触物体时的压力。电容式传感器检测手指位置和施加在指尖上的力。英飞凌已将此前用于智能手机和家用电器的技术适配到机器人手上。
该公司还在探索使用微机电系统(MEMS)麦克风,通过声音和振动来识别接触手部的物体特征。
英飞凌还展示了一块搭载MCU、氮化镓(GaN)功率半导体以及功率和位置传感器的电路板,能够驱动额定功率最高达1.2千瓦的电机。该电路板尺寸约为66毫米。
与硅相比,GaN可实现更快的开关速度和更低的功率损耗。由于人形机器人需要在各个关节处配备电机,英飞凌表示GaN技术有助于缩小电机驱动电路的尺寸。
正文由 探How 从来源站点 RSS 同步,内容未经改写;遇到排版缺失或需要图片、视频时请以原文为准。