Gecode 6.5.0 新增开放变量列表支持,可在搜索中动态添加变量
来源标题:Planning with open variable lists in Gecode
约束编程求解器 Gecode 发布 6.5.0 版本,新增对开放变量列表的显式支持。此前 Gecode 虽允许在搜索期间添加新变量和约束,但没有专门支持。该功能适用于规划问题等无法预先确定变量数量的场景,例如电池电量限制下的机器人行动规划。
以下正文由 AI 翻译自 Hacker News 最新(原文版权归原站所有),可能存在偏差,重要内容请以原文为准。
机器人需要从架子上取一个包裹,放到工作台上。听起来很简单:开到架子旁,拿起包裹,开回来,放下。四个动作。除非电量不足。那样的话,机器人必须先去找充电桩,问题就变成了:这次充电应该安排在计划中的哪个位置,以及机器人应该在那里待多久。这就是一个微缩的规划问题:一个起点、若干动作、一个目标,而且没有人告诉我们计划应该有多长。
规划本身是一个独立的研究领域,最常见的第一个想法是用 PDDL 描述问题,然后交给众多能读取它的规划系统之一。对很多问题来说,这是正确的选择。约束编程也是天然契合的方案,尤其是当动作带有诸如电量会耗尽之类的限制时。常见的反对意见是,大多数约束编程求解器在搜索开始前就固定了变量集合,因此我们需要在还不知道计划有多长的情况下,先给计划长度设一个上界。
Gecode 一直允许在搜索过程中添加新的变量和约束,但在 Gecode 6.5.0 之前,并没有对此提供显式支持。Gecode 6.5.0 以 open variable list 的形式加入了这一支持。OpenIntVarList 是一个由普通 IntVar 组成的列表,当传播或搜索需要另一个位置时就会创建这些变量,同时还有一个普通的 IntVar 表示它的长度。当添加一个位置时,transition callback 可以为该步骤创建更多变量并发布约束,比如计划的下一个状态,因此 Gecode 中的任何约束都可以用在会增长的模型里。此外,这个版本还提供了一些常见约束的 open 版本,比如 regular、distinct 和 sequence,它们在整个列表上发布一次,并随着列表增长而跟随它。一个 list brancher 同时决定下一个值以及列表是否应该增长,大多数常见的变量和值选择器都可以作用于这些位置。1 所有这些都基于 Gecode 已有的 propagator 和 brancher 接口构建,只对内核做了少量补充。2 这个版本还包含了两个实验性的搜索引擎:A* 和 complete anytime beam search。本文先对机器人建模,然后是十五数码问题,最后介绍新的搜索引擎。
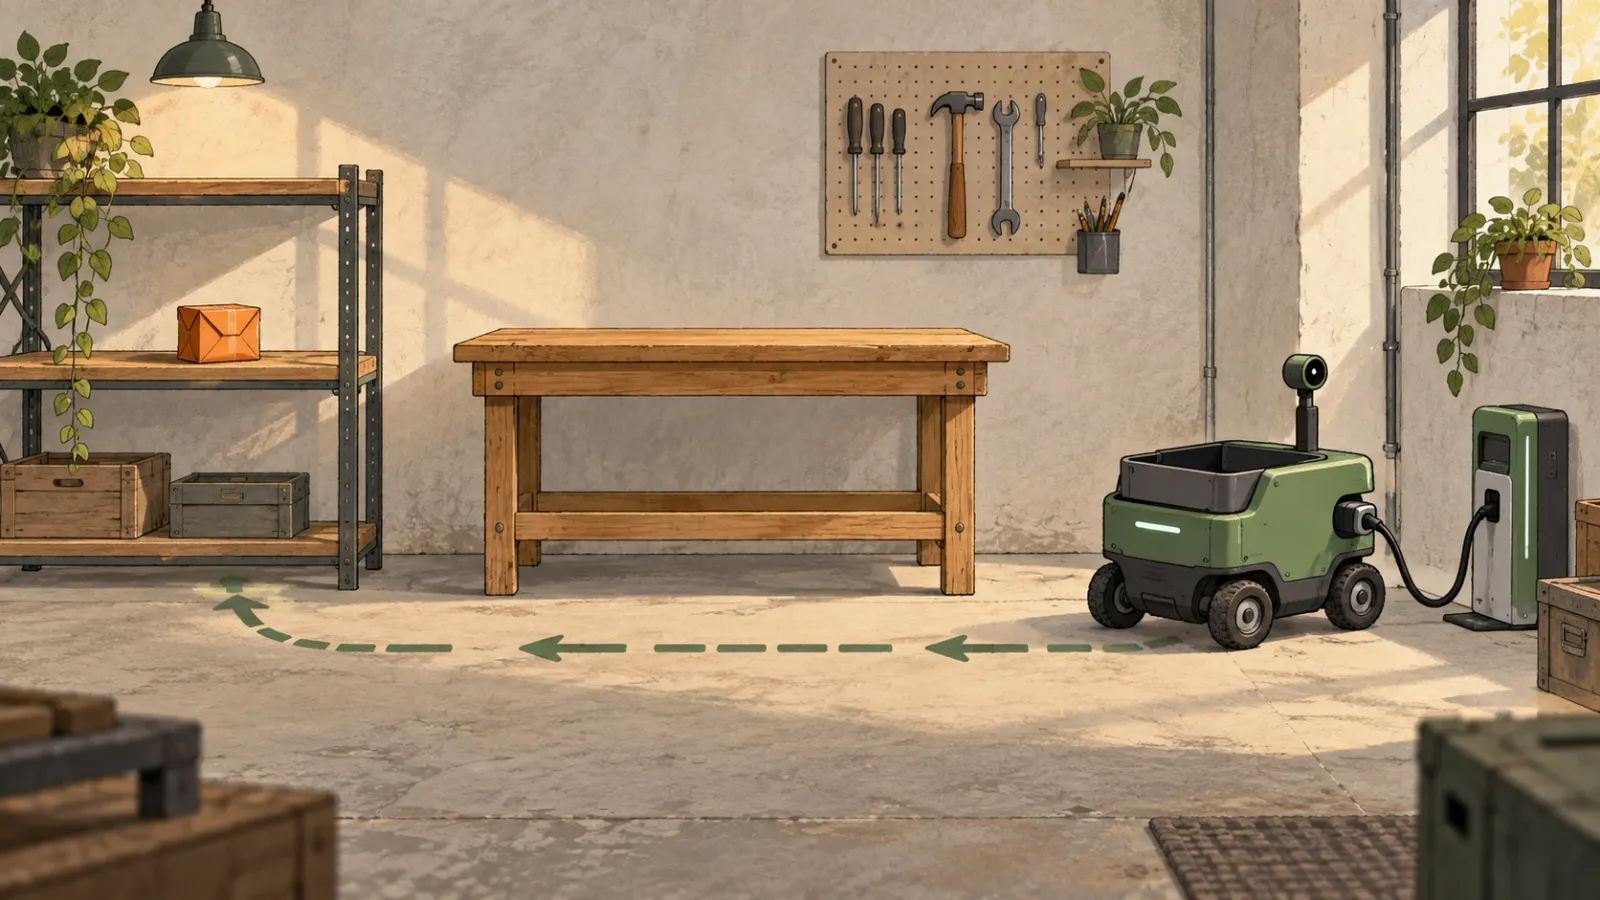
架子、工作台和充电桩按这个顺序排成一条直线,就像顶部图片所示。机器人从工作台出发,带一格电。每次移动消耗一格电,在充电桩每次充电动作增加一格电,电池容量为五格。拿起和放下包裹不耗电。只有一格电时,机器人能到达架子,但之后就会带着包裹困在那里。最短的可行计划是先去找充电桩。充三次电正好够用,充两次的话机器人会困在架子旁。充四次或五次电也可以,但每多充一次电都会让计划变长,所以求解器找到的第一个计划未必是最短的。在下面试一试,先直接冲向架子,看看会发生什么。
架子 工作台 充电桩 位置工作台充电1 / 5包裹在架子上动作0 每次移动消耗一格电。 重置手动控制 ← 左 右 → 拿起包裹 放下包裹 充电 执行计划 第 0 步,共 9 步 播放最优计划← 上一步 下一步 → 最优计划:右 → 充电 → 充电 → 充电 → 左 → 左 → 拿起包裹 → 右 → 放下包裹 启用 JavaScript 以控制机器人或播放计划。
我想要的是一个只描述动作及其效果的模型,让求解器自己发现这个绕路。一个直接的 CP 模型会为每个动作设一个变量,为每个动作前后的状态设变量,再用一个 transition constraint 把它们关联起来。对于一个包含四个动作的计划,会有四个动作变量和五个状态,第一个状态固定为初始情形,最后一个必须满足目标。对于我们的例子,这个模型无解。
规划编码传统上以两种方式处理未知长度。一种是先用五个动作求解,再用六个,依此类推直到九个,这样找到的第一个计划也就是最短的。另一种是选择一个上界,比如十二个动作,并允许一个未使用的后缀,代价是要对哪些位置是活跃的进行建模,并且从一开始就把直到上界的每个位置都放进模型里。open list 提供了第三种选择:保留十二这个上界,但只在搜索或传播需要时才创建位置。这样模型就会像你手算计划时那样增长:先是充电之行,然后是去架子的行程,一旦包裹送达,我们就可以停止。
完整模型在 open-robot.cpp 中。动作保存在一个 open list 中,它们之间的状态保存在另外三个 open list 中:机器人所在位置、电量以及包裹所在位置。
class Delivery : public IntMinimizeScript { OpenIntVarList actions, at, charge, packet; public: Delivery(const DeliveryOptions& opt) : IntMinimizeScript(opt), actions(*this, IntSet(ToShelf, Charge), [](Space& home, OpenIntVarList, int i) { static_cast<Delivery&>(home).step(i); opt.limit()), at(*this, IntSet(Shelf, Charger), opt.limit()+1), charge(*this, IntSet(0, capacity), opt.limit()+1), packet(*this, IntSet(OnShelf, Delivered), opt.limit()+1) { rel(*this, at.length() == actions.length() + 1); rel(*this, charge.length() == actions.length() + 1); rel(*this, packet.length() == actions.length() + 1); rel(*this, at.get(*this, 0), IRT_EQ, Workbench); rel(*this, charge.get(*this, 0), IRT_EQ, opt.charge()); rel(*this, packet.get(*this, 0), IRT_EQ, OnShelf); post_goal(*this, packet[0], actions.length(), 0);
(原文较长,此处译出前 6000 字,完整内容请点「打开原文」。)
正文由 探How 从来源站点 RSS 同步,内容未经改写;遇到排版缺失或需要图片、视频时请以原文为准。