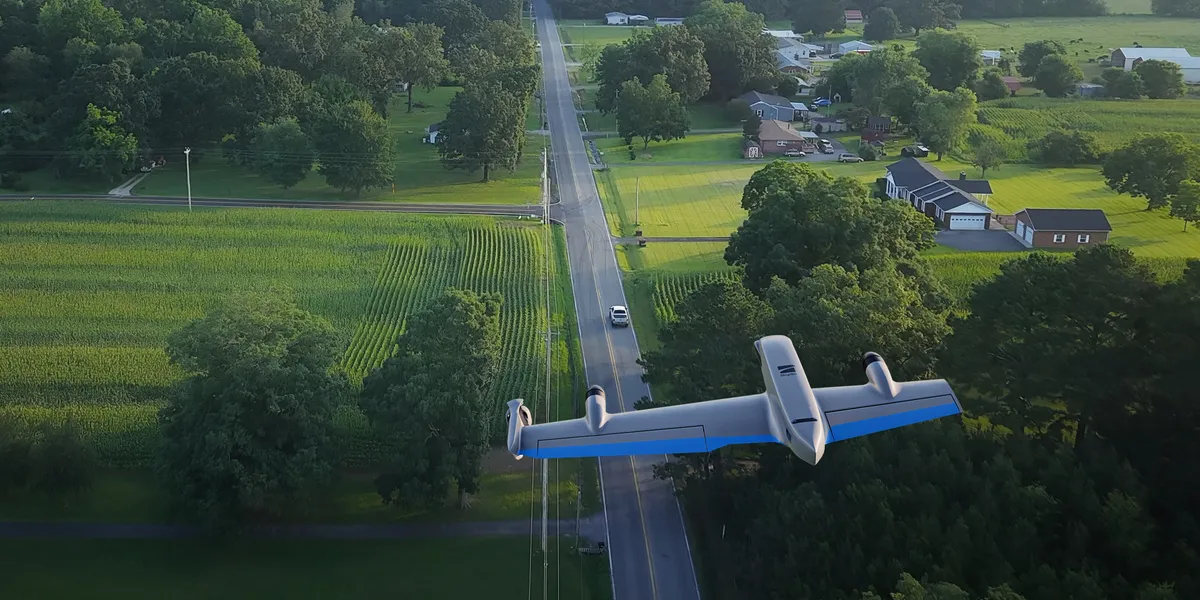
Skydio推出F10 Lightrunner,用非对称设计解决固定翼无人机挂载相机难题
来源标题:Skydio's asymmetrical F10 Lightrunner solves a problem with fixed-wing drones
Skydio的F10 Lightrunner采用非对称机翼和电机布局,解决了翼尖挂载相机带来的平衡与阻力问题。由于相机载荷较重且产生显著阻力,在另一侧翼尖加装配重会使续航几乎减半,因此未采用对称方案。公司称该设计带来两个挑战:确定翼尖相机的最优构型,以及后续如何控制该构型。
以下正文由 AI 翻译自 Hacker News(原文版权归原站所有),可能存在偏差,重要内容请以原文为准。
当然,把相机放在 F10 的翼尖上会带来一堆新问题,最主要的是飞行器不再平衡。相机载荷相对于无人机总质量来说相当重,而且它的体积还会带来更大的阻力。Goessling 说,这就是为什么看似简单的解决方案——在另一个翼尖上放点别的东西(比如电池)来重新平衡无人机——并不实际。“问题在于,相机占总飞行器阻力的很大一部分,所以如果在另一个机翼上放别的东西,飞行时间几乎会减半。”
F10 的翼载相机载荷要求采用不对称机翼和不均匀的电机布局。Skydio
Goessling 指出,像 F10 这样的不对称设计本身并没有什么不好;它只是让工程师的工作要么稍微困难一点,要么稍微刺激一点,取决于你怎么看。“这里实际上有两个挑战:对于带翼尖相机的飞行器,最优设计是什么,然后一旦有了设计,你打算如何控制它?”
任何固定翼飞行器设计都必须考虑三个因素:质量分布、推力在电机之间的分配方式,以及机翼的形状和位置如何影响飞行器的空气动力学。一旦 Skydio 确定了 F10 的要求——包括翼尖相机、两个电机以实现起飞和降落时的可控悬停,以及高最高速度和长飞行时间——工程师们就采用建模与优化的方法来探索设计方案。最终得到的飞行器通过仅延长那一侧机翼来为该侧提供更多升力,并不对称地重新布置电机以平衡推力与相机带来的额外阻力,从而补偿翼载相机载荷。
MegaDock 可以自主发射、回收和充电多达五架 F10 无人机,使用机械臂从空中抓取它们。Skydio
一个额外的挑战是让 F10 用机械臂进行发射和回收,使用一个叫做 MegaDock 的存储、充电和部署系统。这要求无人机从悬停过渡到前飞,然后再返回——对于没有尾部控制面(用于操纵飞行器的机翼可动部分)的飞翼来说,这是一个特别困难的技巧。F10 使用模型预测控制(一种基于机器人详细物理模型的控制技术)来自主完成这一过程,并且单一控制策略可以处理机器人整个飞行包线,从静止悬停到其每小时 100 英里的最大飞行速度。换句话说,没有“悬停模式”或“飞行模式”,所以任务规划器只需告诉无人机它需要在哪里,无人机就会知道如何自己到达那里。
正文由 探How 从来源站点 RSS 同步,内容未经改写;遇到排版缺失或需要图片、视频时请以原文为准。