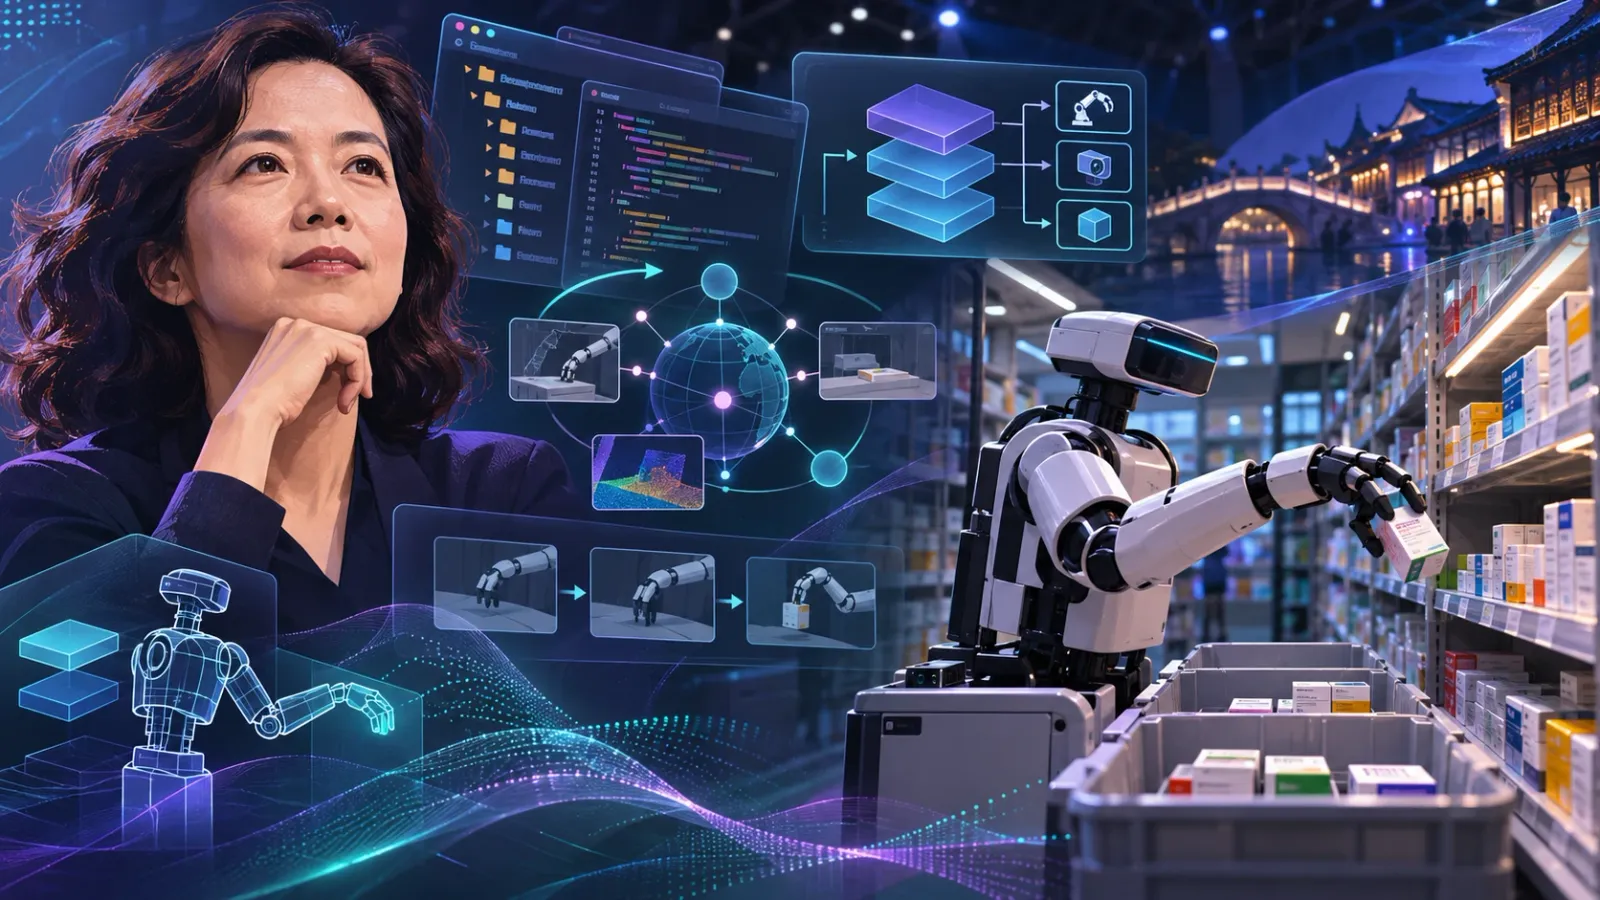
刚刚,被李飞飞团队写进代码库的具身底座,现身乌镇峰会“上岗抓药”
机器人一次次靠后空翻和机械舞吸引目光,但真正走进物理世界,它们面对的却是另一番考验。
以下正文同步自 InfoQ 中国,版权归原站所有,已转换为易读排版。
机器人一次次靠后空翻和机械舞吸引目光,但真正走进物理世界,它们面对的却是另一番考验。
昨天(11 月 3 日)开幕的 2026 年世界互联网大会乌镇峰会现场,一家特殊的“零售药房”被搬进了展馆:80 厘米宽的通道两侧,药品密集紧凑地摆放着。机器人在其中有序运转:接收订单、识别目标药品,并完成分拣与交付。
这并非概念演示。相同的方案此前已在上海国大药房的多家零售门店常态化运转,帮助药剂师分担药品分拣等高频、重复性工作。
支撑这一场景的,是蚂蚁灵波开源的具身“大脑全栈 2.0”。它并非单一模型,而是由视觉、深度感知、世界模型和动作决策等多款模型组成,涵盖了机器人从高精度空间理解、到环境理解和动作执行的完整模型套件。
据悉,自今年 1 月启动开源以来,灵波(Robbyant)已开放 LingBot 系列多款核心模型及相应的权重、代码及技术文档。这意味着全球研究员、开发者和企业都可以基于这套具身底座,进行机器人的适配、训练和二次开发。截至发稿前,相关项目在 GitHub 上已累计斩获超 3.3 万颗 Star,模型下载量突破 220 万次。
这也让今年乌镇峰会“开源开放,共建共享”的主题有了具象化的落点。开源从来不是单向的技术宣告,更不该只由最初的研发者定义:它的价值边界,始终是在更广泛的复用、验证与协作中被不断拓宽的。
这层价值,在科研与工程一线有了更清晰的注脚:斯坦福李飞飞团队 在 OpenWAM 框架中复用其底层组件,韩国权威科研机构选其作为教师模型展开蒸馏,全球最大机器人开发平台 LeRobot 则将其合入了官方主线。
从顶尖学术实验室的代码复用,到主流开发平台的工具链集成,再到药房窄道里的自主分拣,这套来自中国的具身开源底座,不仅切入了全球主流的具身技术坐标系,也提供了一个观察物理世界 AI 演进的重要样本。
在开源领域,Star 数反映的是关注度;而代码是否被真正调用,则成了更具说服力的标准。翻开近期具身学术圈近期的几项核心成果,灵波的模型组件正以具体的工程形态被引入研发管线。
最典型的样本来自斯坦福大学李飞飞实验室。今年 10 月初,该团队发布了用于具身智能的统一机器人框架 OpenWAM。在这项探索世界-动作模型(WAM)标准交互范式的研究中,团队没有从零重写整套管线,而是复用了灵波 LingBot-VA 的开源实现与核心资产。
在开源体系中,顶尖实验室选用外部模块极其挑剔。通常需要 极高的模块化程度、干净的接口设计,否则重构成本远高于自研。李飞飞团队在构建前沿学术基准时选择将其作为基础构件,侧面印证了灵波的代码架构这套代码具备极高的规范度与通用性。
面向算力受限的小型机器人场景,韩国顶尖研究机构韩国科学技术院(KAIST)团队在 FastOPD 研究中选定 LingBot-VLA 作为“教师模型”,通过知识蒸馏,将其能力迁移至参数量更小的 VLA 模型中。
在 RoboTwin 2.0 仿真实测中,该套方案展现出 极高的工程收益:在端到端延迟仅增加 1 毫秒(56ms 至 57ms)的极小代价下,一个仅 4.5 亿参数的学生模型在单步推理(NFE=1)中的任务成功率,被直接从 35.3%(原始 SmolVLA)拉升至 51.2%,净增 15.9 个百分点。
模型训练过程中,知识蒸馏能否奏效,主要取决于 教师模型能否提供有效的任务表征与动作指导。KAIST 的实践不仅验证了 LingBot-VLA 底层动作表征的迁移价值,也为端侧具身智能突破算力限制提供了新的路径——让低成本硬件在不显著增加推理开销的前提下,也能 获得更好的机器人操作能力。
目前,全球最大的开源机器人平台 LeRobot,已将灵波的 LingBot-VA 与 VLA 2.0 正式合入官方主线;主流计算机视觉库 timm 也将其视觉模型收录为主干。
这意味着全球开发者拉取标准库时,LingBot 已经成为原生的“出厂选项”,无需再为环境适配耗费周折。
我们看到,顶尖团队之所以能够把灵波底座的这些模块抽调出来、嵌入各自的代码库,根源在于其对物理世界的拆解方式。
进入真实作业环境,机器人面临的卡点已经不再是学会某个特定动作,而是在充满变数的现场,稳定把一连串任务做完。机器人不仅要认出药品,还要随时应对反光干扰、货架遮挡和位置偏差。一旦夹爪不慎碰歪目标,整个物理状态就全变了。
这种动态变化也击中了传统控制方案的死穴——正如行业智库 Core Matter 在评测全球七大主流机器人基础模型时,所指出的:“真实环境不会在机器人思考时暂停。”在这一坐标下,LingBot-VA 2.0 凭借 异步预测与执行化解控制延迟 的路线,成为了被重点剖析的技术样本。
为了化解这种 连续的物理扰动与控制延迟,灵波的“大脑全栈 2.0”将复杂的具身控制拆解为三层清晰的能力:
高精度空间理解(LingBot-Vision / LingBot-Depth 2.0):单纯识别出物体类别远远不够。视觉与深度模型重点学习物体的三维轮廓与空间距离,摸清精确的物理坐标;
动态环境交互(LingBot-Video / LingBot-World 2.0):在机器人行动之前,世界模型在 系统内部持续预演:施加推力后周围会有什么连带反应?物体会不会打滑倾倒?用对物理规律的推演,为后续动作提供路径依据;
可泛化灵巧操作(LingBot-VLA 2.0 / LingBot-VA 2.0):根据视觉信息和任务指令生成动作,让机器人完成抓取、搬运等操作,并提升对不同任务和场景的适应能力。VA 2.0 将预测模型与动作生成打通,让机器人边执行、边观测、边修正。
这种模块化拆解,让机器人面对物理世界时有了 分步推理的抓手,也让外部团队 在研发时能够按需调用特定组件。
但再精巧的算法结构,没有真实物理交互的冲撞,依然只是一套空架子。支撑这套大脑持续进化的,正是 灵波自建的超 10 万小时真机作业数据,它覆盖了 20 多种本体构型、3.6 万种任务,以及近 2 亿条深度感知数据。
在数据工程层面,团队不再迷信录入“完美轨迹”,而是将现场抓空、打滑、碰壁等失败样本视为核心教材。依托端边云流转,现场异常数据能在半天内完成回流洗练,形成可用率超 90% 的高质量训练集。
开源不仅是公开权重。衡量一个开源底座的成色,关键还要看它能否低成本嵌入已有的生产流程,让模型从“可下载”变成“可直接调用和继续开发”。
围绕这一目标,灵波正在推动 LingBot 模型与 主流开发框架、推理引擎及云端服务平台 进行适配。
在机器人开发流程上,LeRobot 合入主线后,动作块生成耗时从 677 毫秒大幅压缩至 127 毫秒,开发者可以沿用 LeRobot 已有的数据管理和训练流程,直接开展模型微调与测试。
在世界模型推理方面,NVIDIA 开源的世界模型推理库 FlashDreams 也正式集成 LingBot-World,并提供专门的模型文档和运行入口;SGLang 也为 LingBot-World、LingBot-Video 提供原生推理管线,支持实时会话、相机控制和连续画面生成。vLLM-Omni 则进一步将灵波的 LingBot-Video(视频生成)与 LingBot-World 2.0(交互式世界模型)接入统一推理框架。
海外开发者 Kaarel Kaarelson 单凭一张消费级 RTX 5090 显卡,通过重构推理同步逻辑与优化解码精度,把 LingBot-World 2.0 的本地实时生成帧率从 6.0 FPS 提升到了 16.1 FPS。
PandacatAI 则将模型移植到了 Apple Silicon 平台。在一台搭载 M4 Pro 芯片的 Mac 个人电脑上,仅凭 16.1GB 的内存峰值,就跑通了 6.8 秒物理交互视频的本地端侧生成,推平了轻量化试验的硬件门槛。
极客们的自发尝试,最终沉淀为活跃的技术生态。截至目前,灵波在 GitHub 上积累了超过 3.3 万颗 Star。而在 10 月底的具身挑战赛中,更有来自 13 个国家的 超 1855 支战队进场调试。
当开源代码被反复调用、挑刺和二次开发。这套具身底座也打破了实验室的围墙,真正变成开发者触手可及的通用构件。
过去自动化改造最容易陷入的误区,就是为了迁就机器人而重构整个物理空间:加装围栏、拓宽走道、更换定制料架。这种为适配机器而付出的隐性改造投入,有时甚至远超采购硬件本身的支出。
这轮具身浪潮,机器人走出演示展台的前提,就是能主动适应既有人类环境,并且算得清投入产出比。
在展厅还原的药房中,80 厘米过道、密集堆叠与随处可见的包装反光,对标了零售门店局促的物理现实。在不改动货架与动线的前提下,机器人自主完成取药全流程。
同样的考题也摆在工业现场。在汽车零部件上下料与车间分拣等场景中,灵波正与隆盛科技(隆盛唯睿)、德马科技等产业方推进协同攻关。相较于轻载的零售药品,重工业工况更加苛刻:工件沉重、油污反光强烈、生产节拍以秒计算。
如何用同一套大脑适配异构本体,并在高强度节拍中抵抗磨损与积累误差,是具身模型迈向深水区必须翻越的硬门槛。物理世界从来不会因为算法的精妙而网开一面,重力、摩擦与材料磨损始终客观存在。
在屏幕之内,开源共享的是 逻辑与代码;而当算法开始接管硬件,它更深层的价值,还包括将散落于不同工况中的碰撞、挫败与调试经验,沉淀为全行业通用的底层基座。
不必再重复踩前人踩过的坑,具身领域的突破就不再依赖少数团队的单打独斗,而是来自同行者一起往前的合力。
正文由 探How 从来源站点 RSS 同步,内容未经改写;遇到排版缺失或需要图片、视频时请以原文为准。