MIT工程师研发由肌肉细胞驱动的纸薄软体机器人,可在水中受光刺激拍动游泳
来源标题:Powered by muscle cells, a paper-thin robot swims through watery maze
MIT工程师开发出一款纸薄软体机器人,利用肌肉细胞驱动,能对闪光作出反应在水中拍动游泳。该机器人由Raman Lab团队研制,目标是最大化肌肉运动以产生足够推力来驱动游泳机器人。
以下正文由 AI 翻译自 Hacker News 最新(原文版权归原站所有),可能存在偏差,重要内容请以原文为准。
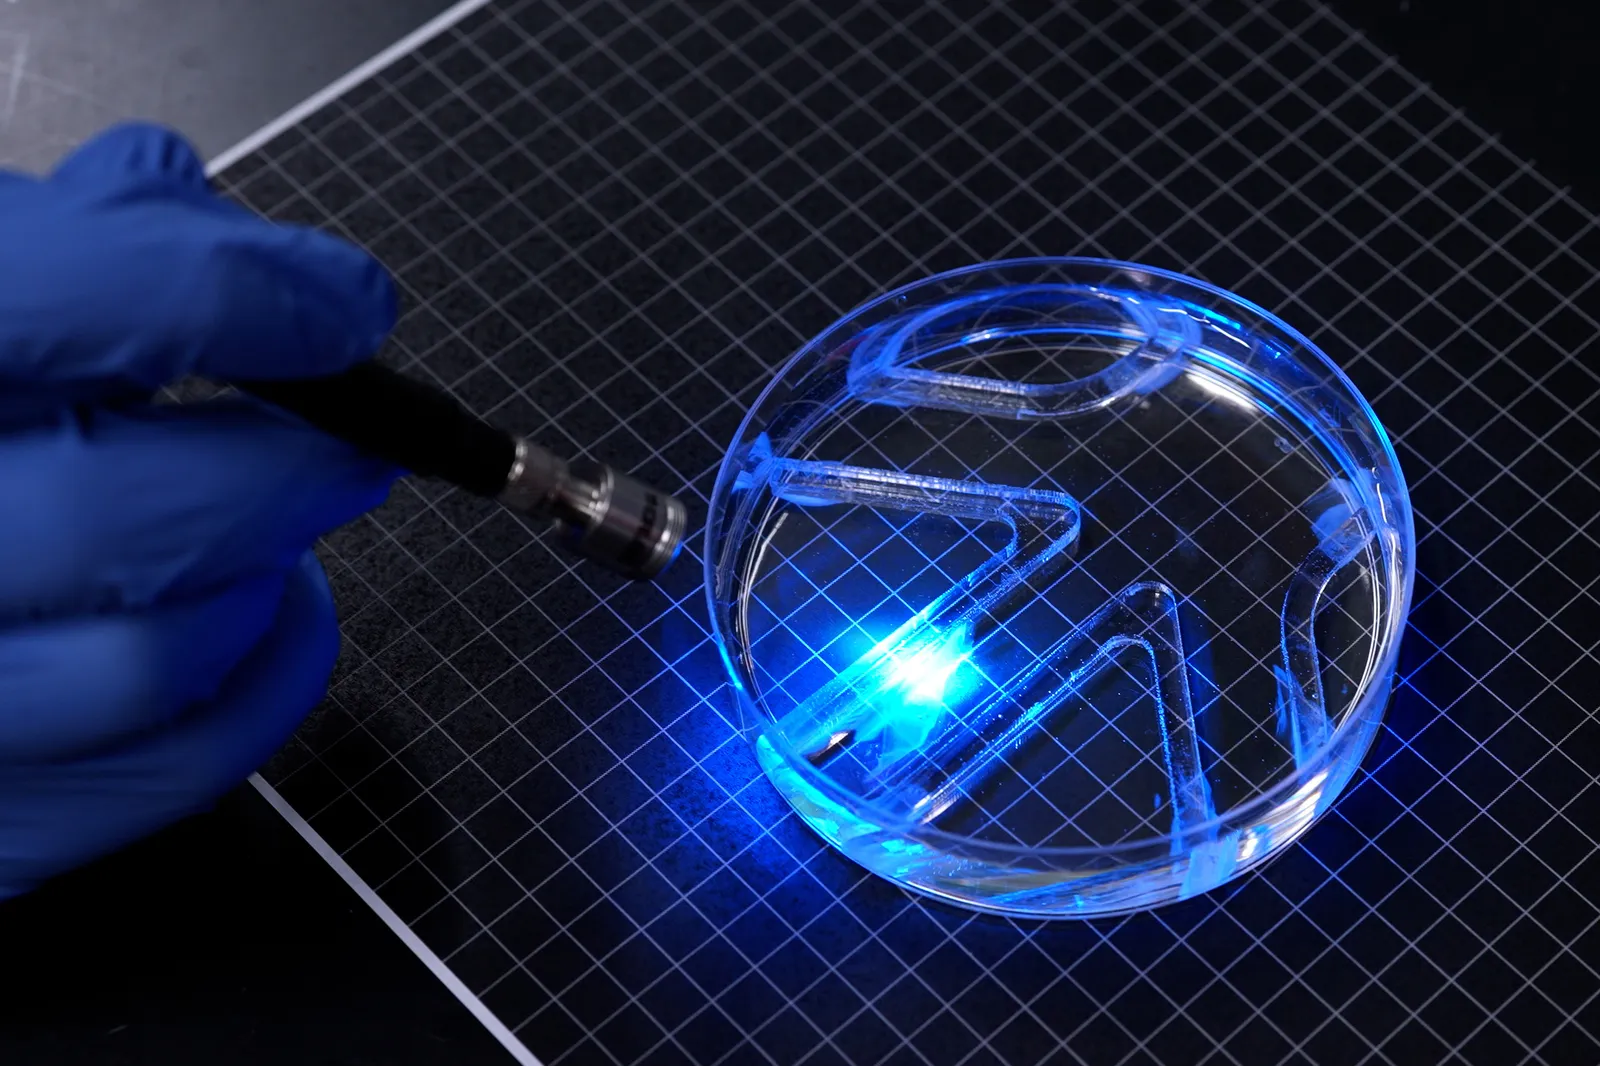
观看视频 Jennifer Chu | MIT News 发布日期: 2026年9月29日 媒体垂询 媒体联系人: Abby Abazorius 邮箱: abbya@mit.edu 电话: 617-253-2709 MIT News Office 媒体下载 ↓ 下载图片 说明: MIT工程师开发出一种软体机器人,能响应闪光在水中拍动前进。 图片来源: Photo: Melanie Gonick, MIT ↓ 下载图片 说明: 在这项新工作中,Raman Lab团队致力于最大化肌肉运动以产生更大的力——足以驱动一个游泳机器人。图为Raman Lab研究生Maheera Bawa。 图片来源: Photo: Melanie Gonick, MIT *使用条款: MIT News Office网站上可供下载的图片,以 Creative Commons Attribution Non-Commercial No Derivatives 许可向非商业实体、媒体和公众提供。 除裁剪尺寸外,不得对所提供的图片进行修改。转载图片时必须注明出处;如下方未提供出处, 请将图片注明为“MIT”。 关闭 说明: MIT工程师开发出一种软体机器人,能响应闪光在水中拍动前进。 图片来源: Photo: Melanie Gonick, MIT 说明: 在这项新工作中,Raman Lab团队致力于最大化肌肉运动以产生更大的力——足以驱动一个游泳机器人。图为Raman Lab研究生Maheera Bawa。 图片来源: Photo: Melanie Gonick, MIT 上一张图片 下一张图片 游泳需要大量肌肉。但正如MIT工程师所发现的那样,只要设计得当,即使只有单层肌肉细胞,也能在水中破浪前行。
在今日发表于期刊《Advanced Functional Materials》的论文中,该团队展示了一种由肌肉驱动的薄片游泳机器人设计。这个水下机器人的“骨架”由一片凝胶薄膜制成,长度和宽度大约相当于一根口香糖。凝胶的两半构成机器人的“鳍”。每片鳍上覆盖着一层活肌肉细胞,其厚度远小于一根头发丝。这些细胞经过基因工程改造,能响应光照而收缩。
当研究人员用光照射其中一片鳍时,其表面的肌肉会随之收缩,使整片鳍以足够的力拍动,从而牵引机器人在水中前进。通过以不同间隔交替照射两片鳍,他们可以控制游泳机器人的方向和速度。
工程师们证明,这个纸片般薄的机器人能够在简单的水下迷宫中游动和转向。在最快的速度下,该机器人每分钟可游过约四倍于自身长度的距离。与奥运游泳选手每分钟最多可游过65倍体长的速度相比,这不过是蜗牛般的速度。但这个机器人足以与一些悠闲的游泳者匹敌,比如牛鲨,后者在海洋中巡游的速度与此大致相当。
“在水中移动比在空气中需要大得多的力,”研究作者、MIT机械工程副教授Ritu Raman说。“考虑到它的尺寸,这个机器人已经相当强壮了。”
这个新机器人是首个非常薄、二维、由肌肉驱动且能够运动的机器人实例。
“目前,我们团队和其他团队的生物混合机器人都是由实验室培养的骨骼肌制成的笨重3D块体,制造需要数百万个细胞,”Raman说。她指出,像团队新机器人这样更薄、更轻巧的设计可能制造成本更低,运动效率也更高。“我们相信,由活肌肉驱动的生物混合机器人有朝一日可以执行精细任务,例如探索对传统硬件来说过于脆弱或不可预测的环境,因为活组织柔软、能对周围环境做出响应,并且可以自我修复。”
该研究的MIT共同作者包括第一作者Maheera Bawa、Arielle Berman、Laura Schwendeman、Ferdows Afghah和Seanbiron Johnson。
去年,Raman的团队开发了一种受虹膜启发的人工肌肉组织圆盘。他们在凝胶圆盘上压印出同心和放射状沟槽的图案,并将活肌肉细胞沉积在凝胶表面。这些细胞形成了一层薄层,沿着沟槽生长;当受到光刺激时,细胞以特定模式运动,拉伸和挤压圆盘,类似于人类虹膜扩张和收缩瞳孔的方式。
那项工作首次证明,肌肉细胞可以生长在非常薄的层中,并以复杂图案排列,在受到刺激时能够向多个可控方向运动。
“人们以前从未见过这种从零开始工程化构建的肌肉架构,”Raman说。“而且细胞能向多个方向运动。但它们只移动了约100微米。从机器人学的角度来看,这些运动非常微小。”
在这项新工作中,团队致力于最大化肌肉运动以产生更大的力——比如说,足以驱动一个游泳机器人。他们发现,关键在于优化细胞生长所依附的骨架。
在此前受虹膜启发的设计中,他们在纤维蛋白上培养肌肉细胞。纤维蛋白是一种超软凝胶,团队意识到它在肌肉产生的力作用下会迅速萎缩。为了更好地支撑细胞并最大化其力量,研究人员专注于调整底层凝胶,改变了三个特性:凝胶的组成、其刚度,以及压印其中的沟槽的大小和形状。
“对于任何类型的组织工程来说,众所周知这些是可以调节的参数,”Raman说。“我们想要优化所有这些参数,以支撑活肌肉细胞。”
(原文较长,此处译出前 6000 字,完整内容请点「打开原文」。)
正文由 探How 从来源站点 RSS 同步,内容未经改写;遇到排版缺失或需要图片、视频时请以原文为准。