资讯与观察
AI 行业动态、工程实践、产品方法和社区故事。
拆解 WorkBuddy、千问办公和豆包工作,它们其实不是同一种产品
活是 AI 干的,锅是人背的。 作者丨Reah 编辑丨李娜 岑峰 我们以职场牛马的身份,把同一份脏活同时交给了三家办公 Agent:WorkBuddy、千问办公和豆包工作。本来想试试能不能为自己省出半天时间,结果半天没省出来,先被三个总额问住了。 这份脏活是一张销售流水表,混着不同日期格式、退款、跨季度订单、部门缺失和异常金额,平时谁看了都头疼。 同一份脏销售流水和同一句提示词,交给 WorkBuddy、千问办公、豆包工作。三家都交了…
实测 Seedance 2.5 vs 可灵 3.0,谁能让我们无痛当上视频导演?
差距不只在画质,而在工作流。 作者丨吴海明 编辑丨李娜 岑峰 《牛来》大概是今年国产电影里最意外的一次出圈,并不是因为一部低成本动画突然被推到台前,而是因为它把一个老问题重新摆到了创作者面前:当影像生产的门槛越来越低,真正决定一条视频能不能成立的,究竟是画质、预算,还是把想法稳定变成成片的能力?(雷峰网) AI 视频模型也走到了类似的节点。 过去,大家更关心模型能不能生成一段“像真的视频”;现在,问题正在变得更具体:模型能不能听懂一个…
13 分钟 · 雷峰网
从 Dreamore 到 CreaXene:AI 生成工具正在走向创作工作流
生成式 AI 的竞争正在发生变化。当生成工具越来越多,一个更现实的问题开始浮现:如何把分散的模型和能力,真正纳入一个完整的创作流程? 近期完成品牌升级的 CreaXene,正试图从这一方向切入。原有产品 Dreamore 已正式更名为 CreaXene,官网同步迁移至 creaxene.ai。此次调整并非单纯的品牌更换,也反映了产品从单一 AI 生成工具向综合创意平台转变的方向。 从“生成内容”到“完成创作” 早期 AI 创作产品多围…
3 分钟 · 雷峰网LATEST STORIES
最新内容
具身智能不只在地上跑:给无人机装上机械臂,它们要去天上「拧螺栓」了 | IROS 2026精选导读
具身智能的研究边界,正从地面移动操作向空中协同作业延伸。 作者丨张岂萍 编辑丨幸丽娟 机械臂抓取、移动机器人导航和多机器人协作,是具身智能研究的常见切口,但大多仍延续“地面机器人”范式:身体默认是地面移动机器人,环境是结构化可通行空间与离散物体,任务是感知、移动、抓取、搬运等。 但如果机器人离开地面、进入空中,还能完成同样的操作吗? 没有固定支撑的空中机器人(无人机),不仅要保持自身飞行稳定,还要在空中完成推箱子、写字、拧螺栓这样的接…
从三维视觉到世界模型:空间智能为何成为 AI 走向物理世界的共同主线?| ECCV 2026复盘精选导读
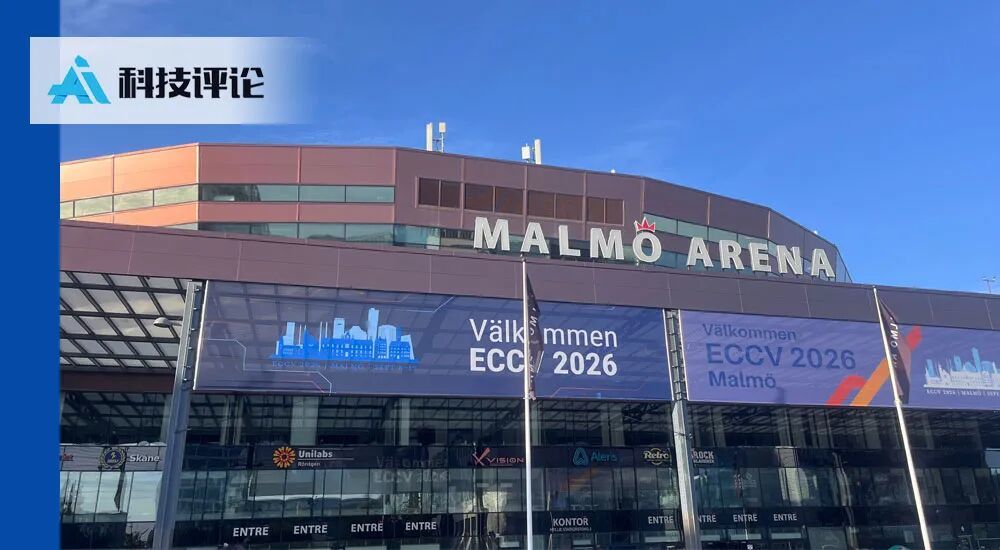
AI 正从看懂画面,走向理解空间、预测变化、执行动作。 作者丨张岂萍 编辑丨幸丽娟 AI 已经越来越会生成一个“看起来真实”的世界,却依然很难真正理解并行动于这个世界。 物体在哪里、彼此是什么空间关系,遮挡之后还剩下什么;一个动作发生后,世界会怎样变化。这些问题的解法,共同指向空间智能。 而近两年具身智能与世界模型的爆火,进一步推动空间智能成为 AI 走向物理世界的核心能力基座。 回看 ECCV 2026,这趋势尤其明显。 大会程序主…
计算机视觉的下一个十年:从「看懂世界」到「教会人类」| ECCV 2026精选导读
AI 不应只做更强的观察者,而应成为帮助人学会现实世界技能的 AI Guide。 作者丨张岂萍 编辑丨幸丽娟 过去十年,计算机视觉的技术演进主线几乎围绕同一件事展开:让机器看得更准。 从目标检测、姿态估计到三维重建、视频理解,“看懂”正在成为大模型的基础能力。但一个被反复验证的现实是:机器越会“看懂人”,人获得的实际帮助并没有同步增长。 健身 App 能识别动作,却未必知道该让你改哪一寸;教学视频能展示标准动作,却无法判断你卡在哪一步…

NVIDIA 李柏依:机器人只会「看」还不够,它还得学会「听」| ECCV 2026精选导读
给生成模型引入仿真,补上难以获得的声音感知。 作者丨张岂萍 编辑丨幸丽娟 机器人要进入真实世界,需要处理的信息远不止视觉。 倒水时,声音可以帮助判断杯子是不是快满了;物体发生碰撞时,不同材质会发出不同的声音;一个人在小房间和大房间里说话,空间回声也不一样。然而,这些人类习以为常的多模态感知,以及诸如切苹果、叠杯子这类极其复杂的双手灵巧操作,在机器人的训练阶段却面临着极其高昂的“数据采集壁垒”。 当机器人需要的数据很难直接采集,传统物理…
[AINews] OpenAI DevDay 2026: Dots, 6.1 Sol, Ultrafast, Decisions API, Agents API, Spaces, Marketplace, and 1.2 Billion ChatGPT WAU精选导读
the most confident DevDay yet.

DeepSeek知乎独家发文,首次公开V4.1 Agent训练“大本营”DSec精选导读
DeepSeek在知乎独家发布技术长文,首次系统阐释了DeepSeek弹性计算(DeepSeek Elastic Compute,DSec)

36家敲钟的机器人公司:赚钱能力差距巨大,商业化也不玩花架子了精选导读
机器人收入已经开始出现,稳定盈利和经营现金回流仍是少数。尤其在人形和新一代具身业务里,收入增长能否覆盖研发、交付和服务投入,仍是核心经营约束。
源升智能杨思成:具身模型能力突破之前,灵巧手要先卷性能|物理AI 50人精选导读
灵巧操作的最高境界,是「无剑胜有剑」。 作者:向欣 高景辉 编辑:高景辉 雷峰网:金庸笔下的独孤求败,对剑术的理解有几重境界:二十岁前看重利剑凌厉刚猛,四十岁前领悟重剑「大巧不工」;四十岁后渐渐达到「不滞于物,草木竹石皆可为剑」的境界,内功强到极致,兵刃都是身外之物。 在源升智能创始人杨思成看来,灵巧手之于机器人操作能力,就像兵刃之于剑术,模型(剑术)越强,就越不依赖末端执行工具(兵刃);反之,当模型能力还不够强时,就需要有灵巧手加持…
具身智能的无本体数据,终于有了自己的「代表作」精选导读
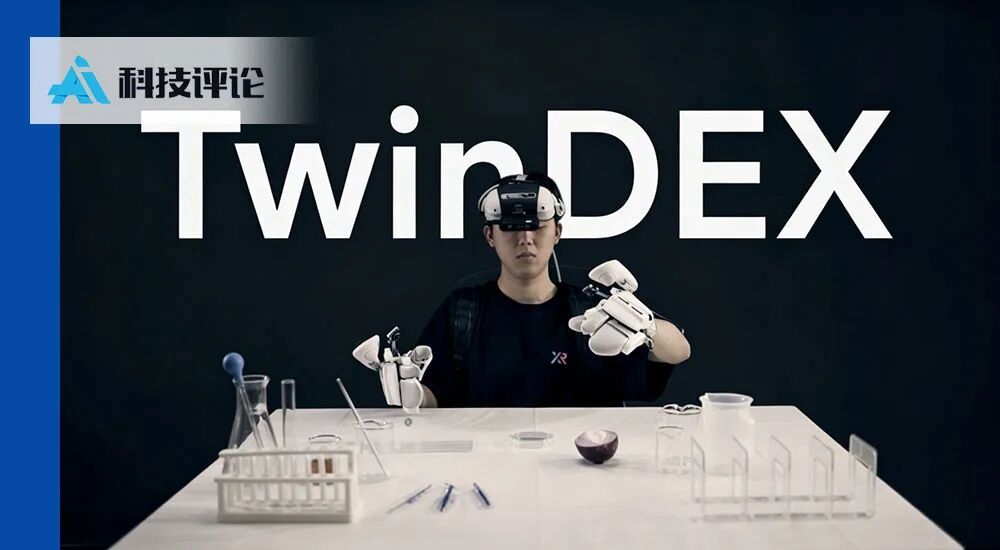
无本体数据跑通复杂长程任务的时刻,到了。 作者丨向 欣 编辑丨高景辉 最近,自变量机器人发了一段Demo。看完之后我们的感觉是:无本体数据路线要迎来一个重要的里程碑了。 画面里,一个机器人独立完成了开瓶取样、滴管操作、玻璃棒引流、混合摇匀,24个子动作,一镜到底做完了整场化学实验。 这里的重点是,用于训练它的数据,只有数百条,而且全部都是无本体数据,没有一条来自机器人真机。 也就是说,自变量只用极少的无本体数据,就让机器人学会了需要精…