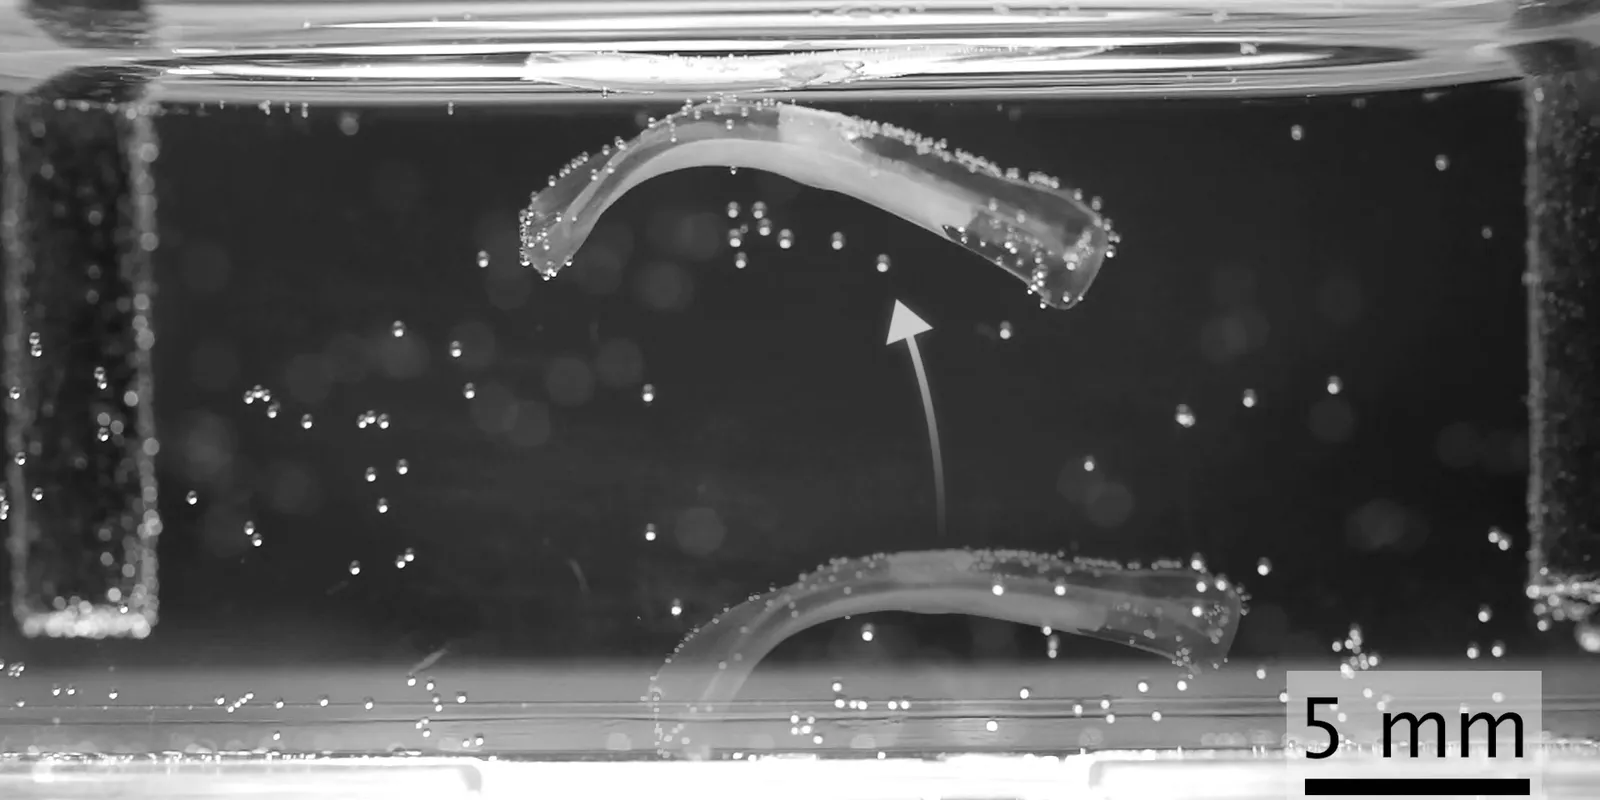
苏黎世联邦理工团队首次在计算机上联合设计活体肌肉与软支架,制成可跳跃游泳的生物混合机器人
来源标题:Robots with real-tissue muscle actuators achieve jumping, swimming and walking
苏黎世联邦理工学院研究人员首次在计算机上把厘米级活体肌肉组织与软人工支架作为整体联合设计,造出的肌肉驱动器运动幅度最高可达此前同类系统的11倍。用这种驱动器制成的小型生物混合机器人能跳跃、游泳、行走和抓取。研究团队指出,关键不只是肌肉量,更在于肌肉与人工支架如何相互作用。
以下正文由 AI 翻译自 Hacker News 最新(原文版权归原站所有),可能存在偏差,重要内容请以原文为准。
苏黎世联邦理工学院的研究人员首次在计算机上联合设计厘米级活体肌肉组织及其柔性人工支架,而非在各自独立的流程中分别开发。由此得到的肌肉致动器运动幅度可达此前同等肌肉组织量系统的十一倍。借助这些肌肉致动器,研究人员构建了能够完成跳跃、游泳、行走和抓取等多种动作的小型生物混合机器人。
实验室培养的骨骼肌组织能够收缩,但收缩幅度往往小到几乎不可见。这对以活体肌肉驱动运动的生物混合机器人而言是个难题。苏黎世联邦理工学院的研究人员现已证明,关键不仅在于肌肉组织的数量,更在于肌肉与人工支架如何相互作用。
他们的生物致动器将小鼠肌肉细胞培养而成的活体骨骼肌组织与柔性水凝胶支架相结合。这种柔软、富含水分的材料如同活体组织一样可以弯曲和拉伸。新颖之处在于,两部分作为一套系统统一设计。研究人员首先通过计算机模拟确定肌肉组织的放置位置与数量,以及水凝胶支架应具备的特性。
近期发表于《Nature Communications》的一项研究的外部页面显示,共同第一作者Aiste Balciunaite和Mike Y. Michelis为此联合开发了一种新方法。肌肉与支架从一开始就协同设计。Balciunaite是苏黎世联邦理工学院Robert Katzschmann教授领导的软体机器人实验室的博士生,她解释道:“我们没有为肌肉几何形状指定固定形态,而是希望在计算机上从零开始设计整个系统。”
为此,研究人员在计算机上同时设计肌肉组织构型和支架,而非先后进行。算法搜索使肌肉收缩对整个部件产生最大可能运动的构型。随后,研究人员在实验室中制造出计算机设计的肌肉致动器并进行测试。支架采用一种称为xolography的技术以光进行3D打印,每个支架约需一分钟。
“当然,这是一个迭代过程,”Balciunaite回忆道。实验提供了材料特性和制造条件方面的信息,这些信息被反馈到计算机模拟中。
最终诞生了研究人员所称的生物致动器,每个长约1.5厘米。这些致动器由活体肌肉组织和人工水凝胶支架组成,能够强烈弯曲,肉眼即可看到运动。研究人员报告称,其运动幅度可达此前同等肌肉组织量系统的十一倍。“用以前的系统,有时得在显微镜下才能看到弯曲,”Balciunaite说。
新开发的生物致动器可以跳跃、游泳、在表面上移动并抓取物体。最令Balciunaite印象深刻的是跳跃。她说,跳跃是一种不寻常的运动,需要特别强烈的形状变化。对她而言,这一实验表明活体肌肉与柔软人工支架之间的相互作用有多么重要。
单次收缩可使致动器从培养皿底部跃起约五毫米,相当于其体长的三分之一。行走版本每秒移动6.2毫米,相对于体长的速度超过迄今报道的任何行走生物混合机器人。
这些小型机器人之所以能如此有力地运动,不仅因为其肌肉组织。关键在于肌肉与支架形成无缝、牢固的连接。支架上的细槽帮助组织牢固锚定并排列其肌肉纤维。这确保肌肉力量在传递到支架的过程中尽可能少地损失。
然而目前,生物混合机器人依赖维持其肌肉组织存活的营养液。研究人员距离开发出可长期使用的机器人还有很长的路要走。Katzschmann解释说,更大的系统需要人工血液供应:一套向组织输送氧气和营养物并清除废物的血管系统。这是未来开发中最大的挑战之一。
另一个挑战是活体组织的自然变异性。与工业制造的部件不同,培养的肌肉致动器并非都表现完全一致。因此,研究人员旨在更好地理解和控制肌肉组织在实验室中成熟的过程。
对Katzschmann而言,这项研究最重要的意义在于展示了活体组织与柔软人工结构相互作用的潜力。肌肉不仅能产生力,还能改变形状,从而影响身体的运动和弯曲方式。肌肉形状本身成为工程师可以设计的对象,而非需要绕开的固定约束。
同时,这项研究也表明不同研究领域需要多么紧密地合作才能实现这一目标。只有通过细胞生物学、材料科学、机器人学和计算机辅助设计的相互作用,才能将肌肉组织和人工支架作为一个集成系统来开发。
对Katzschmann来说,这也提供了更长期的潜力:未来机器人系统可以更多地利用生物体的特性,而非仅依赖传统电机和刚性部件来实现运动。“我们才刚刚开始以更自然的方式构建机器人,”他说。
Balciunaite A, Michelis MY, Filippi M, Paniagua P, Yasa O, Katzschmann RK: Co-optimized volumetric muscle design for large dynamic deformations in versatile biohybrid robots. Nature Communications 17, 10732, 11. September 2026, DOI: external page 10.1038/s41467-026-77655-1
图片来源:
(原文较长,此处译出前 6000 字,完整内容请点「打开原文」。)
正文由 探How 从来源站点 RSS 同步,内容未经改写;遇到排版缺失或需要图片、视频时请以原文为准。