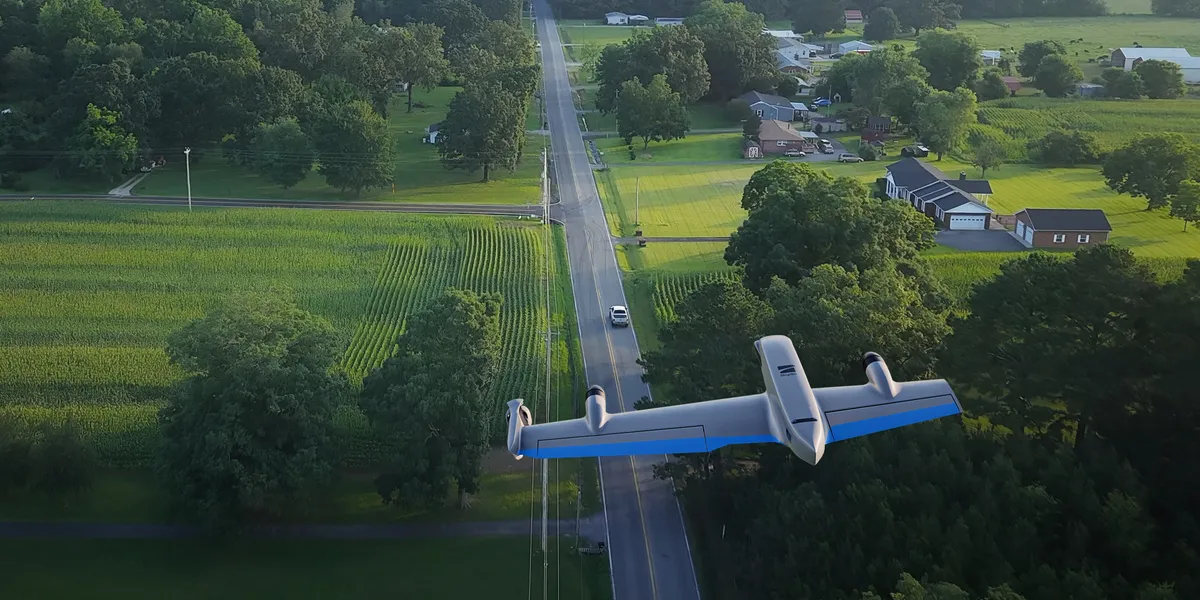
Skydio 推出翼尖搭载相机的 F10 无人机,采用不对称设计
来源标题:Skydio Built a Lopsided Drone
Skydio 在 F10 无人机翼尖安装相机载荷,为平衡重量与阻力采用不对称机翼和不等距电机布局。相机重量占整机比例较大且带来显著阻力,若在对侧翼尖加装配重会使续航几乎减半。工程师需同时解决翼尖相机的最优设计与飞行控制问题。
以下正文由 AI 翻译自 Hacker News 最新(原文版权归原站所有),可能存在偏差,重要内容请以原文为准。
当然,把相机放在F10的翼尖上会带来一系列新问题,其中最要紧的是飞行器不再平衡。相机载荷相对无人机总质量来说相当重,而且它的体积还会带来更大的阻力。Goessling说,这就是为什么看似简单的解决方案——在另一个翼尖上放点别的东西(比如电池)来重新平衡无人机——并不实用。“问题在于,相机占了整架飞行器阻力的很大一部分,所以如果在另一个机翼上再加东西,飞行时间几乎会减半。”
F10的翼装相机载荷要求采用不对称机翼和不均匀的电机布局。Skydio
Goessling指出,像F10这样的不对称设计本身并没有什么坏处;它只是让工程师的日子要么稍微难一点,要么稍微精彩一点,取决于你怎么看。“这里实际上有两个挑战:对于带翼尖相机的飞行器,什么是最优设计?然后一旦有了设计,你打算如何控制它?”
任何固定翼飞行器设计都必须考虑三个因素:质量分布、推力在电机之间的分配方式,以及机翼的形状和位置如何影响飞行器的气动性能。一旦Skydio确定了F10的需求——包括翼尖相机、两台电机以实现起飞和降落时的可控悬停,以及高最高速度和长飞行时间——工程师们就使用建模和优化方法来探索设计方案。最终得到的飞行器通过仅延长带相机那一侧的机翼来为该侧提供更多升力,并不对称地重新布置电机,以平衡推力与相机带来的额外阻力,从而补偿翼装相机载荷。
MegaDock可以自主发射、回收和充电多达五架F10无人机,使用机械臂将它们从空中抓取。Skydio
一个额外的挑战是让F10通过机械臂进行发射和回收,使用一个名为MegaDock的存储、充电和部署系统。这要求无人机从悬停过渡到前飞,然后再过渡回来——对于没有尾部控制面(用于操纵飞行器的机翼可动部分)的飞翼来说,这是一个特别困难的技巧。F10使用模型预测控制(一种基于机器人详细物理模型的控制技术)来自主完成这一过程,并且单一控制策略可以处理机器人整个飞行包线,从静止悬停到其最高飞行速度100英里每小时。换句话说,没有“悬停模式”或“飞行模式”,所以任务规划器只需告诉无人机它需要在哪里,无人机就会知道如何自己到达那里。
正文由 探How 从来源站点 RSS 同步,内容未经改写;遇到排版缺失或需要图片、视频时请以原文为准。