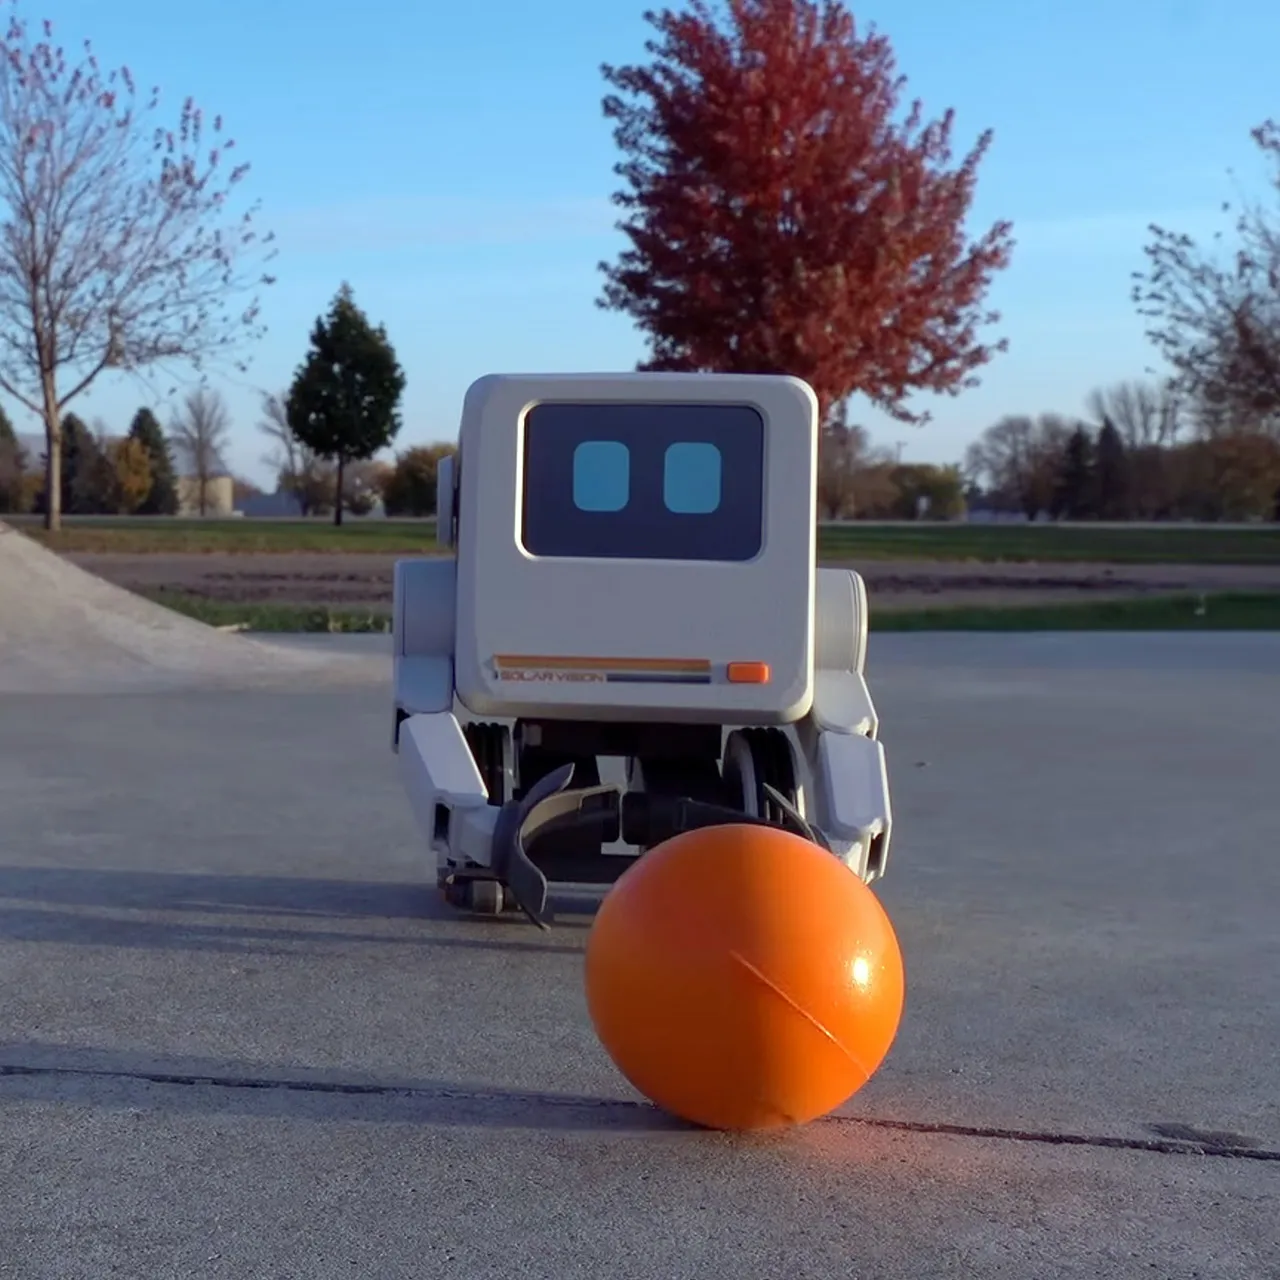
Arduino UNO Q 驱动 300 美元自制机器人自主完成取球返回
来源标题:A $300 Robot That Fetches a Ball and Brings It Back, All on Its Own
一台约 300 美元的自制机器人已能全自主完成取球并返回的完整循环,全程无需人工操作。该机器人基于 Arduino UNO Q 开发板,配合仅用 400 张图像训练的 YOLO 检测器实现目标识别。
以下正文由 AI 翻译自 Hacker News 最新(原文版权归原站所有),可能存在偏差,重要内容请以原文为准。
Arduino UNO Q 与一套基于 400 张图像训练的 YOLO 检测器,让一台成本约 300 美元、由创客自制的机器人无需任何操作员输入即可完成整套取物循环。
Nikshep Myle 已为 Gadget Review 担任专职撰稿人两年多,同时也为 TechRadar、Tom's Guide 和 Android Police 等其他刊物供稿。在数字世界之外,Nikshep 坚信要优化健康、福祉与好奇心。他从游戏、探索新音乐和旅行冒险中获得快乐。在 Nikshep 的世界里,技术与个人福祉以及丰富多样的兴趣无缝交织。
Nikshep Myle 已为 Gadget Review 担任专职撰稿人两年多,同时也为 TechRadar、Tom's Guide 和 Android Police 等其他刊物供稿。在数字世界之外,Nikshep 坚信要优化健康、福祉与好奇心。他从游戏、探索新音乐和旅行冒险中获得快乐。在 Nikshep 的世界里,技术与个人福祉以及丰富多样的兴趣无缝交织。
前进、检测、抓取、转身、返回。Sector 07 的机器人 Fetch 无需操作员输入即可完成这整套动作序列,而零件成本约为 300 美元。创作者称这是其首台自主机器,旨在证明:对感知与控制采取严谨而狭窄的路线,就能在大多数创客本就负担得起的预算内产生令人信服的行为。
完整的取物循环分为四个不同阶段,每个阶段都由特定的检测条件或时序条件驱动。
取物开始时,Fetch 在地面上行驶,同时摄像头扫描橙色小球。视觉系统利用检测到的目标边界框计算小球位置,并操控车轮朝其转向。
随着距离缩短,Fetch 伸出两条 3D 打印手臂,向前行驶,并将手臂合拢夹住小球。当小球在极近距离下从可靠的摄像头视野中消失时,一段固定的前进时间间隔会接管这一时刻。小球被固定后,Fetch 转身,扫描举起的人手,朝其转向并完成交付。
将视觉处理与电机控制分离,是让机器人运动保持响应灵敏的架构决策。
Fetch 运行在 Arduino UNO Q 上,其支持 Linux 的处理器负责处理摄像头画面和视觉软件。独立的微控制器管理电机和舵机,使对时序敏感的运动控制与较重的计算负载相互隔离。
根据 Arduino 官方文档,UNO Q 将支持 Linux 的 Qualcomm 处理器与用于实时控制的 STM32U585 微控制器配对,这一设计旨在防止高层计算干扰精确的电机时序。机器人机身大部分为 3D 打印,经过工程设计,可通过卡扣或滑入方式组装,所需螺丝极少。
一个仅用约 400 张图像训练的两类检测器,支撑着 Fetch 所有的导航与交付决策。
该检测器只识别两样东西:橙色小球和人手。Sector 07 为每个类别使用了约 200 张图像进行训练,全部由机器人自带摄像头在不同光照条件、地面材质和背景下拍摄。
检测器由 Edge Impulse 和 YOLO-Pro 提供支持。YOLO-Pro 是一个紧凑的目标检测框架,输出的是边界框而非完整的环境地图;Fetch 的控制代码读取这些边界框,并将其转化为离散动作:接近、抓取、转身、返回。
早期测试暴露出具体的故障模式,每一种都指向有针对性的参数调整。
早期测试出现了绕圈行驶、近距离视觉丢失、强光下检测失败,以及机器人在释放时掉落小球等问题。电机速度比、抓取时序和检测置信度阈值都需要针对性调整,以解决这些问题。
根据 Hackster.io 的二手报道,机械可靠性在软件调优之前就已确立。在运行自主循环之前,通过手动测试确认了手臂能够一致地合拢、底盘能够直线行驶,这减少了软件调试期间需要处理的变量数量。Snake Robots 等项目同样展示了聚焦单一任务的自主设计如何在受限环境中取得成果。
个性化功能为观察者提供了一个了解机器人内部状态的可读窗口,且不影响导航或抓取。
Fetch 配有一块前置显示屏,上面有动画眼睛、可动的类耳附肢,以及用 ElevenLabs 生成的预录语音台词。这些功能并非导航或抓取所必需;它们让机器人的状态转换对任何观看者都可见,并让重复演示具有独特的个性。
Sector 07 免费发布了完整项目,使 Fetch 成为创客社区可复制的起点。
Sector 07 通过 Arduino Project Hub 免费发布了该项目,Arduino 赞助了此次制作。文档包括打印文件、代码、原理图、元件清单、组装说明和开发笔记。
希望更进一步创客可以为不同物体重新训练检测器,或为不同任务修改底盘。狭窄的感知模型和分离式计算架构均有文档记录,为任何构建首台自主机器的人提供了 concrete 基础。对于那些对机器人项目更广泛成本谱系感到好奇的人,Melody Humanoid Robot 代表了预算区间的另一端,价格为 175,000 美元。
在 Gadget Review,我们的指南、评测和新闻由深厚的人类专业知识驱动,并使用我们的 Trust Rating 系统和 True Score。AI 协助优化我们的编辑流程,确保每篇文章都引人入胜、清晰简洁。在此了解我们如何撰写内容 →
(原文较长,此处译出前 6000 字,完整内容请点「打开原文」。)
正文由 探How 从来源站点 RSS 同步,内容未经改写;遇到排版缺失或需要图片、视频时请以原文为准。